
Փոշու նյութի մաքրման գործիք: Հոդված՝ Huate HCT չոր փոշու էլեկտրամագնիսական բաժանիչի կառավարման համակարգի առաջադեմ կառավարման համակարգը հասկանալու համար
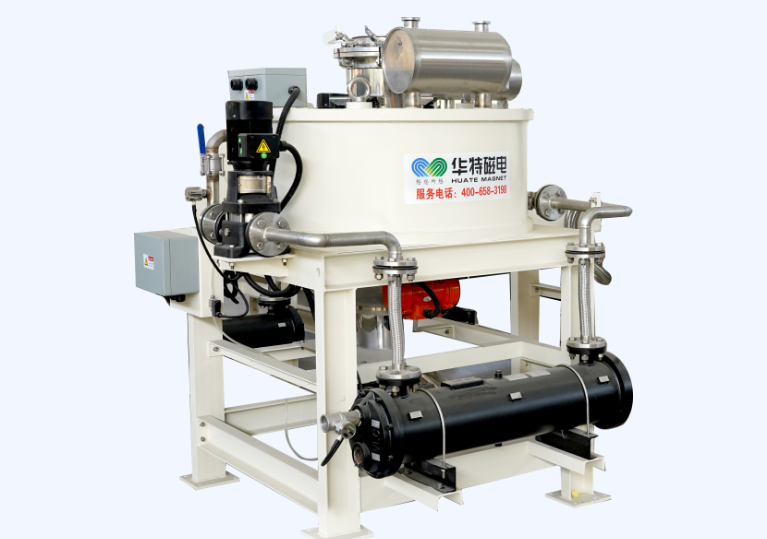
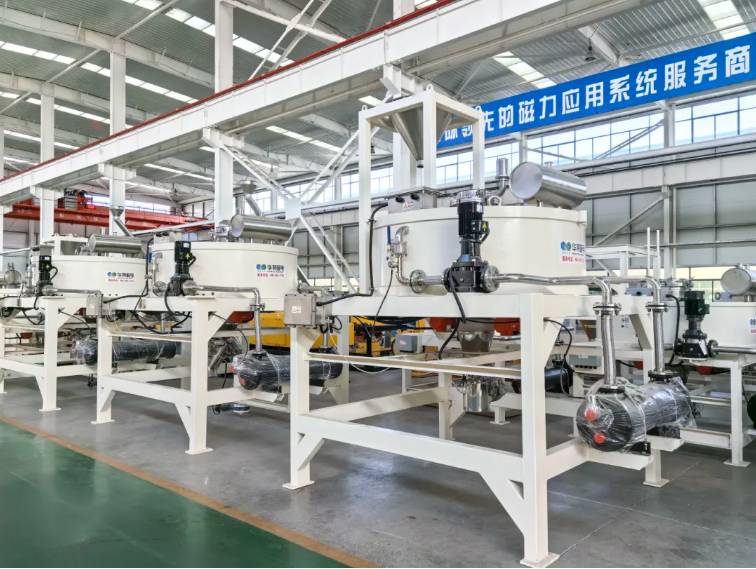
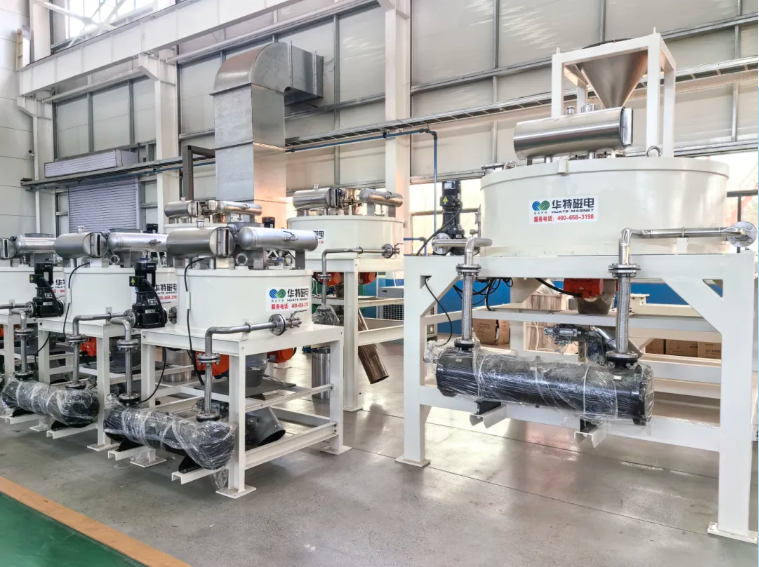
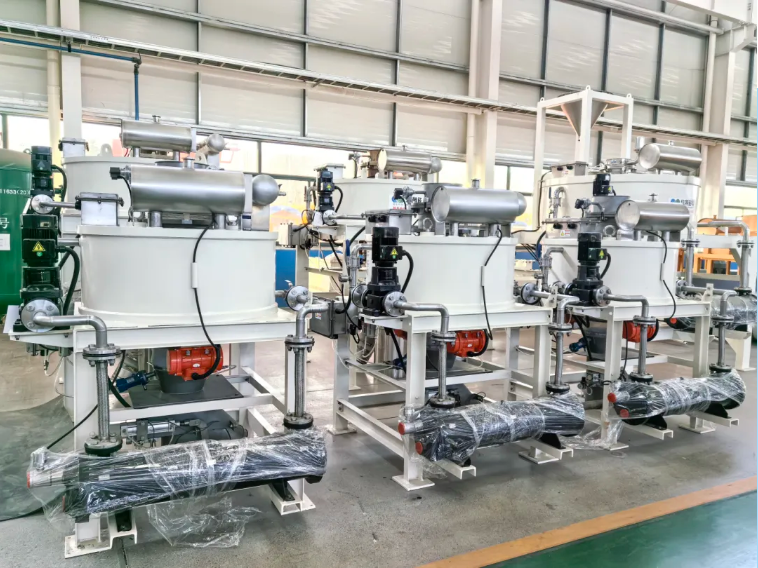
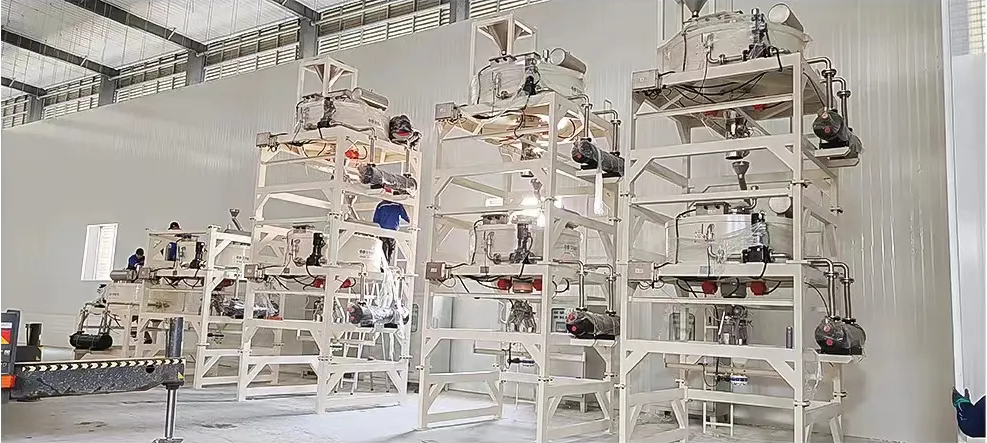
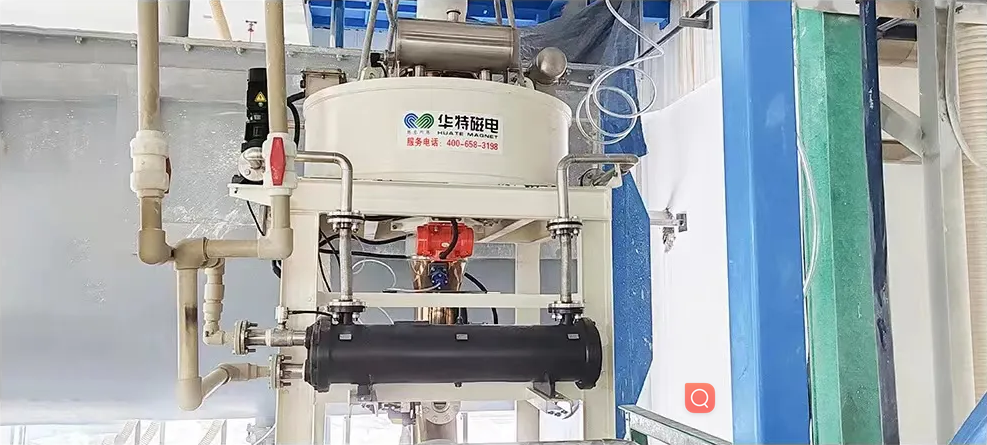
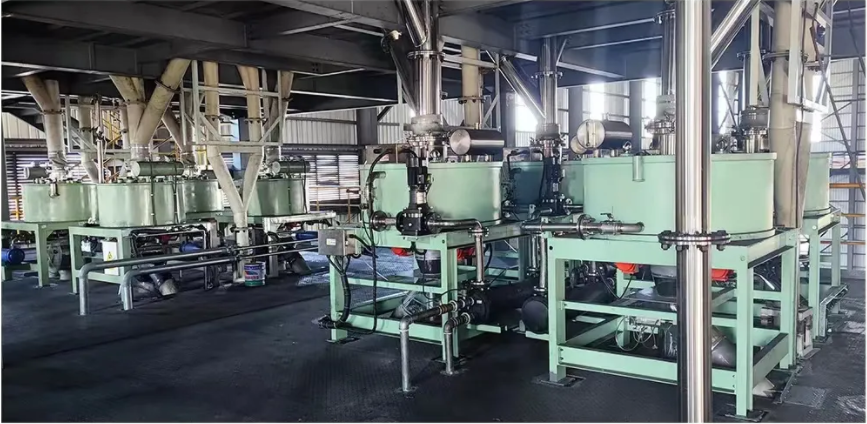
HCT շարքի չոր փոշու էլեկտրամագնիսական երկաթի հեռացնողը հարմար է գրաֆիտի, լիթիումի կարբոնատի, լիթիումի հիդրօքսիդի, լիթիումի երկաթի ֆոսֆատի, քվարցի, կոբալտի օքսիդի և այլ մանր մանր փոշու արդյունաբերության դեմագնիսացման պահանջների համար, երկաթի հեռացման ճշգրտությունը մինչև PPM և PPB մակարդակներ է։ Սարքավորման աշխատանքի սկզբունքը՝ գրգռման կծիկը լիցքավորվում է, կծիկի կենտրոնում կարող է առաջանալ բարձր ինտենսիվության մագնիսական դաշտ, միջավայրի ինդուկցիան առաջացնում է բարձր գրադիենտային մագնիսական դաշտ, երբ փոշին անցնում է մագնիսական միջավայրի միջով, որտեղ որսվում է մագնիսական նյութը, ոչ մագնիսական նյութը անցնում է թրթռման արտահոսքի միջով, որպեսզի ստացվի բարձր մաքրության արտադրանք։ Երբ մագնիսական միջավայրի կլանման հզորությունը հասնում է հագեցածության, բաշխիչ փականի ստորին ծայրը միանում է մագնիսական նյութի արտանետման անցքին, էլեկտրամագնիսական կծիկը անջատում է էլեկտրաէներգիան՝ միջավայրի դեմագնիսացման համար, և թրթռման շարժիչը մեծացնում է ամպլիտուդը։ Միաժամանակ, թրթռման շարժիչը մեծացնում է ամպլիտուդը, և մագնիսական նյութը արտանետվում է արտանետման անցքից՝ միջավայրից անջատվելուց հետո։
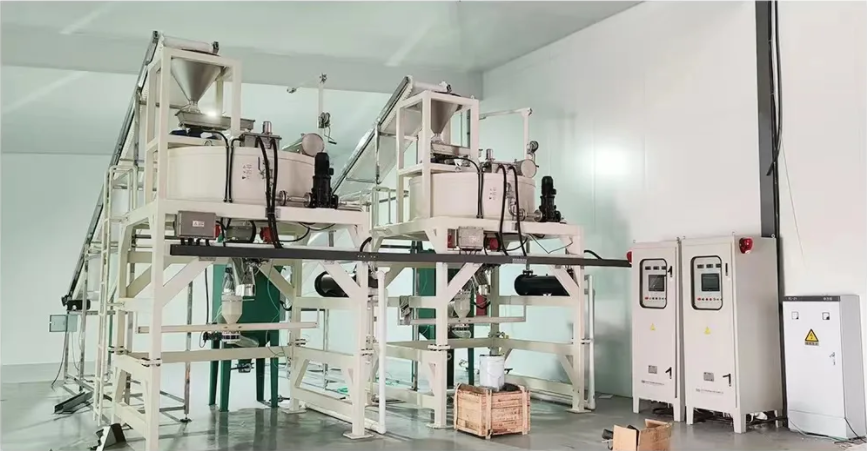
HCT շարքի չոր փոշու էլեկտրամագնիսական բաժանարարի կառավարման համակարգը ունի տեղում ձեռքով, տեղում ավտոմատ և հեռակառավարվող ավտոմատ երեք աշխատանքային ռեժիմ, կառավարման կաբինետի անջատիչի միջոցով՝ աշխատանքային ռեժիմի փոխակերպման համար։ Տեղում ձեռքով ռեժիմ՝ սարքավորումների ձեռքով կառավարում՝ բաղադրիչների տեղադրման և շահագործման, խնդիրների լուծման համար։ Տեղում ավտոմատ ռեժիմ՝ սենսորային էկրանի «գործընթացի պարամետրեր» ինտերֆեյսի միջոցով՝ աշխատանքային պարամետրերը սահմանելու համար, քանի որ այն կառավարում է սարքավորումների ավտոմատ ցիկլը։ Հեռակառավարվող ավտոմատ ռեժիմ՝ սենսորային էկրանի «գործընթացի պարամետրեր» ինտերֆեյսի կամ հեռակառավարվող կապի միջոցով՝ պարամետրերի սահմանում, հեռակառավարվող մեկնարկ և կանգառ, կառավարման սարքավորումներ։ Հեռակառավարվող ավտոմատ ռեժիմում՝ սենսորային էկրանի «գործընթացի պարամետրեր» ինտերֆեյսի կամ հեռակառավարվող կապի միջոցով՝ պարամետրերի սահմանում, հեռակառավարվող մեկնարկ-կանգառ, կառավարման սարքավորումներ՝ մեկ կոճակով մեկնարկ-կանգառ։
Կառավարման համակարգի կատարողականի բնութագրերը
◆ Ծրագրավորվող կառավարիչը որպես հիմնական և ներկառուցված խափանումների նույնականացման ծրագիր ընդունելով՝ այն իրական ժամանակում հավաքում է սարքավորումների շահագործման տվյալները, վերահսկում է շահագործման կարգավիճակը և կառավարում է ակտուատորը՝ գործողությունն ավարտելու համար։ Այն գործում է գործընթացի հոսքին համապատասխան՝ լիովին ավտոմատ ցիկլով, մեկ ստեղնով միացմամբ/անջատմամբ և բարձր աստիճանի ավտոմատացմամբ։
◆ Ճկուն կառավարումն իրականացվում է մարդ-մեքենա ինտերֆեյսի միջոցով, և օգտատերերը կարող են հարմար կերպով կարգավորել սարքավորումների գործընթացի պարամետրերը՝ ըստ իրենց կարիքների. միևնույն ժամանակ, ահազանգի տեղեկատվությունը կարող է ակտիվորեն փոխանցվել՝ դաշտային անձնակազմին օգնելու սարքավորումների խնդիրները լուծելու հարցում:
◆ Գրգռման հզորության ուղղիչը կիրառում է առաջադեմ ադապտիվ PID ալգորիթմ, փակ ցիկլով հաստատուն հոսանքի աշխատանք, խուսափելով մագնիսի տաքացման ազդեցությունից մագնիսական դաշտի վրա։ Միևնույն ժամանակ, այն ունի կարճ մագնիսացման և արագ ապամագնիսացման ժամանակի բնութագրեր, որոնք կարող են էլ ավելի բարելավել սարքավորումների աշխատանքային արդյունավետությունը։
◆Կառավարման համակարգը կարող է ինտեգրվել Profinet, Profibus-DP, Modbus և այլ արդյունաբերական արձանագրությունների հետ, իսկ միացքը կարող է միացվել DCS, SCADA, MES և այլ ծրագրային ապահովման հետ, ինչը հարմար է «թվային գործարանի» կառուցման համար։
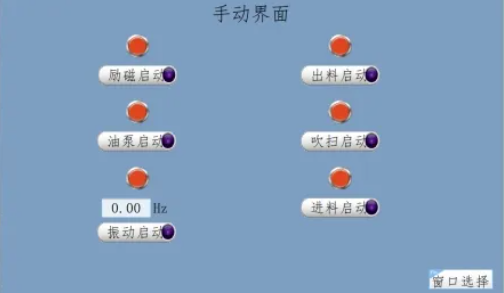
◆ Սենսորային էկրանի [ձեռքով ինտերֆեյս] միջոցով կարող է իրականացվել սարքավորումների վրիպազերծումը և կապիտալ վերանորոգումը։
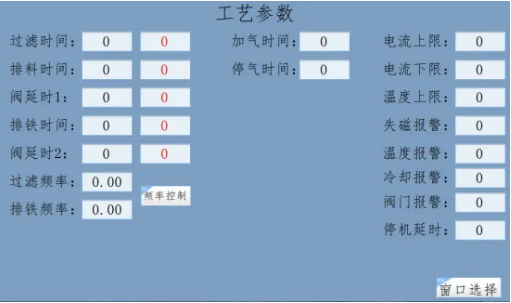
◆ Ավտոմատ կառավարման պարամետրերի սահմանում և փոփոխում [Գործընթացի պարամետր] ինտերֆեյսի միջոցով։
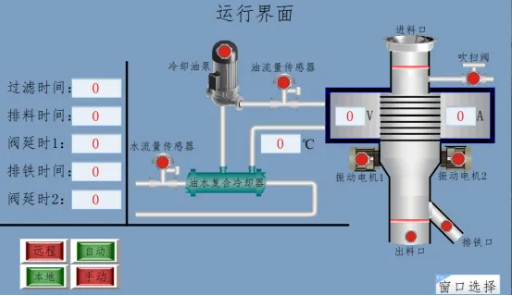
◆ Դիտեք սարքավորումների աշխատանքային կարգավիճակը [Running Interface] ինտերֆեյսի միջոցով։
◆ [Ահազանգի գրանցում] ինտերֆեյսի միջոցով դիտեք սարքավորումների տագնապի պատմության գրանցումը։
Դիմումs
Հրապարակման ժամանակը. Մայիսի 16-2024